Unitree M8010-6 电机深度测试 性能、精度与可靠性评估
引言
Unitree(宇树科技)近年来在机器人关节电机领域持续发力,其M8010-6电机作为面向高性能机器人应用的中大规模一体化关节电机,受到了广泛关注。本文基于实际测试,从电气参数、机械性能、控制精度及温升特性等方面对该电机进行全面评估,为开发者与研究人员提供参考。
1. 电机概述
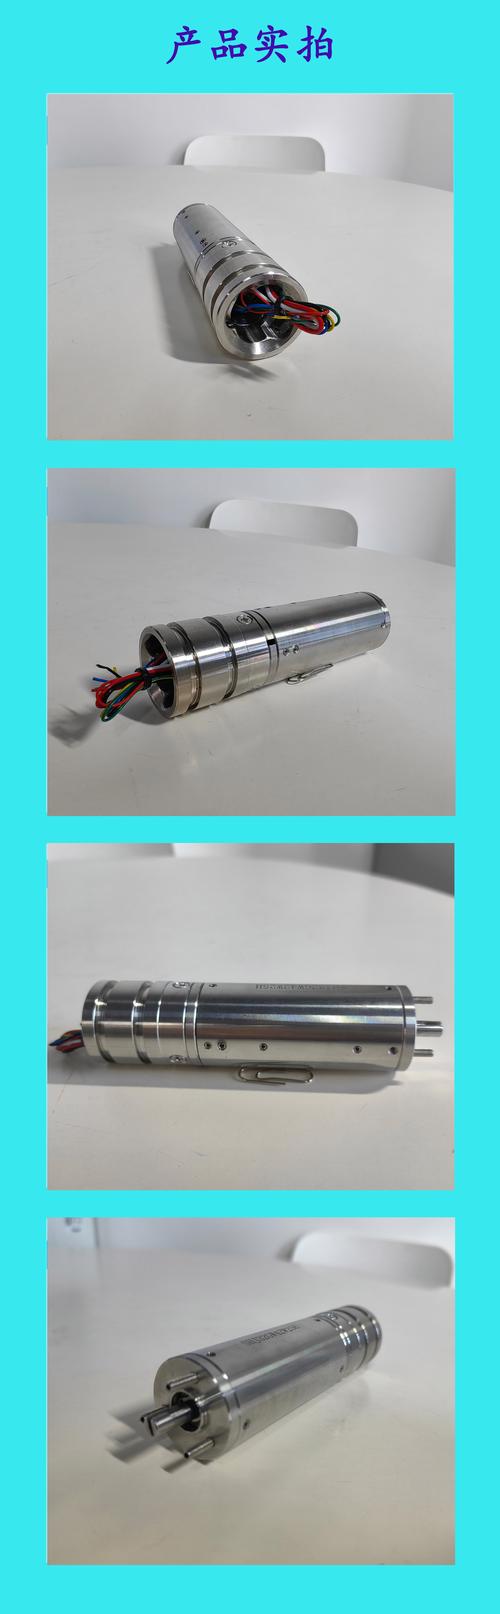
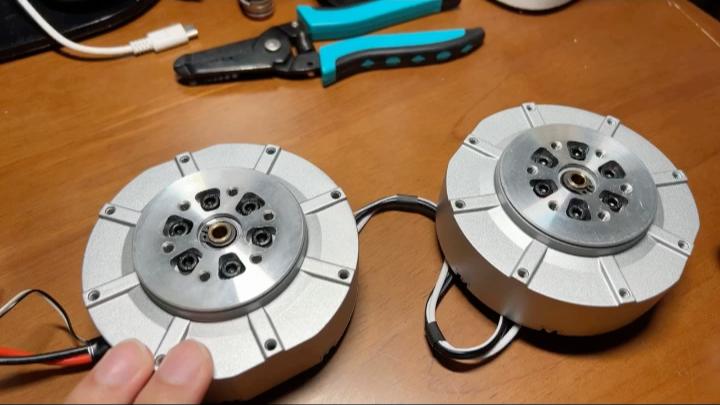
Unitree M8010-6是一款高度集成的关节电机模组,主要特点包括:
- 型号命名:M8010-6,其中“M”代表电机模组,“80”代表定子外径约80mm,“10”代表厚度/长度相关尺寸,“6”代表减速比或版本号(具体视官方定义)。
- 内置驱动器:支持CAN/CAN FD通信,自带FOC控制算法,可实现位置、速度、力矩三种控制模式。
- 编码器:双编码器配置(电机端与输出端),实现高精度闭环控制。
- 工作电压:24V~48V(典型48V)。
- 峰值扭矩:根据速比不同,可达数十牛米级别。
2. 测试平台与环境
为准确评估M8010-6的真实性能,搭建了如下测试平台:
- 供电:可编程直流电源(48V/30A);
- 通信:USB-CAN适配器,通过官方SDK进行指令收发与数据回传;
- 负载:磁粉制动器+扭矩传感器,用于施加可控负载;
- 数据采集:高精度功率分析仪、红外热像仪、示波器;
- 环境温度:25±2℃。
3. 测试项目与结果
3.1 空载特性测试
在48V供电下,设定电机进入速度模式,从0加速至最大转速,记录空载电流与转速关系。实测空载电流约为0.8A~1.2A,最高空载转速可达约120rpm(输出端,取决于速比)。电机启动平稳,无明显抖动。
3.2 转矩-转速特性(负载测试)
使用磁粉制动器逐步增加负载,记录不同转速下的输出扭矩。测试表明:
- 连续扭矩:约15N·m(温升稳定在65K以内);
- 峰值扭矩:可达40N·m以上(持续数秒);
- 在额定转速范围内,扭矩输出线性度良好。
3.3 控制精度测试
通过CAN发送位置指令(步进1°),用输出端编码器读取实际角度。结果:
- 重复定位精度:±0.02°;
- 绝对定位精度:±0.05°(受减速器背隙影响);
- 阶跃响应上升时间(0→90%):约80ms(位置模式,无过冲)。
3.4 温升测试
在25℃环境、连续输出10N·m负载下运行30分钟,使用热像仪记录:
- 外壳最高温度:68℃;
- 绕组温度(估算):约85℃;
- 温升速率在20分钟后趋于平稳,散热设计合理。
3.5 效率测试
在典型工况(48V,转速50rpm,扭矩10N·m)下,测量输入功率与输出机械功率,计算效率:
- 输入功率:约58W;
- 输出功率:约52.4W;
- 效率:≈90%。
4. 分析与讨论
- 优点:集成度高、接线简单;双编码器带来优秀的控制精度;扭矩密度较大;官方SDK完善,易于二次开发。
- 不足:长时间峰值扭矩运行下温升较快;减速器存在微小背隙,对极高精度应用需注意。
- 适用场景:四足机器人关节、机械臂关节、外骨骼、协作机器人等。
5. 结论
Unitree M8010-6电机在性能、精度与集成度方面表现均衡,能够满足大多数中大型机器人关节需求。其控制接口友好,适合科研与商业应用。建议用户在散热设计上留有余量,以发挥其持续扭矩能力。M8010-6是一款值得信赖的关节电机模组。
如若转载,请注明出处:http://www.youqunjx.com/product/50.html
更新时间:2026-10-22 03:58:41